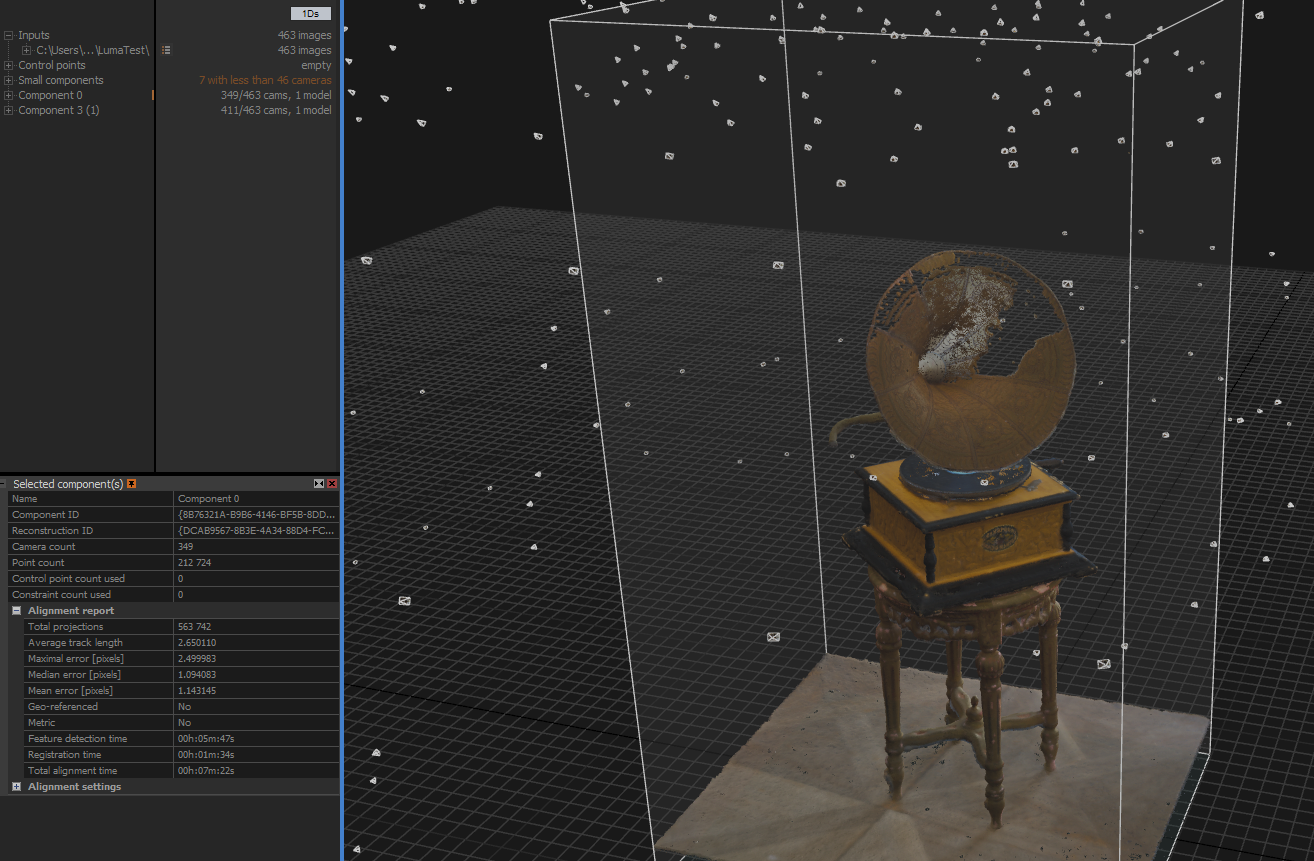
Fast sechsmal so viele Bilder wie mit LumaLod. Trotzdem fehlt im Trichter ein großes Stück der Fläche.
- Fotos
- 395
- Davon ausgerichtet
- 349 · 88 %
- Vertices
- 8 826 466
- Dreiecke
- 17 653 020
- Texturen
- 10 × 8K
Modellvergleich · Grammophon · RealityScan 2.2
Dasselbe Grammophon, zweimal fotografiert und in RealityScan rekonstruiert: einmal freihand ohne Anleitung, einmal mit der LumaLod-App, die ums Objekt führt. Mit 68 statt 395 Fotos erreicht der geführte Lauf 86 % der Mesh-Dichte — und erfasst den heiklen Trichter vollständiger.
Fotos bis zum Mesh
68statt 39583 % weniger Aufnahmen. Dabei liefert jedes Foto fünfmal so viele Dreiecke.
Detail
Die dünne, spiegelnde Trichterfläche ist der schwierigste Teil des Objekts. Genau hier zeigt sich, ob die Kamerapositionen sitzen.
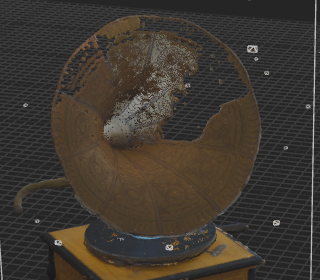
Ein großes Loch
Im Trichterinneren fehlt ein zusammenhängendes Stück von etwa einem Drittel der Fläche. Durch die Lücke ist die lose Punktwolke zu sehen.
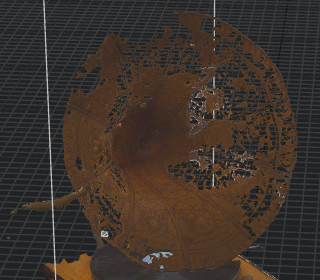
Kleine Löcher
Die Trichterfläche ist bis zum Rand vorhanden, inklusive der Innenwölbung. Übrig bleiben kleine, verstreute Löcher statt einer großen Lücke.
Ergebnis
Screenshots direkt aus RealityScan, unbearbeitet. Die Kennwerte stammen aus den OBJ-Headern der Exporte.
Fast sechsmal so viele Bilder wie mit LumaLod. Trotzdem fehlt im Trichter ein großes Stück der Fläche.
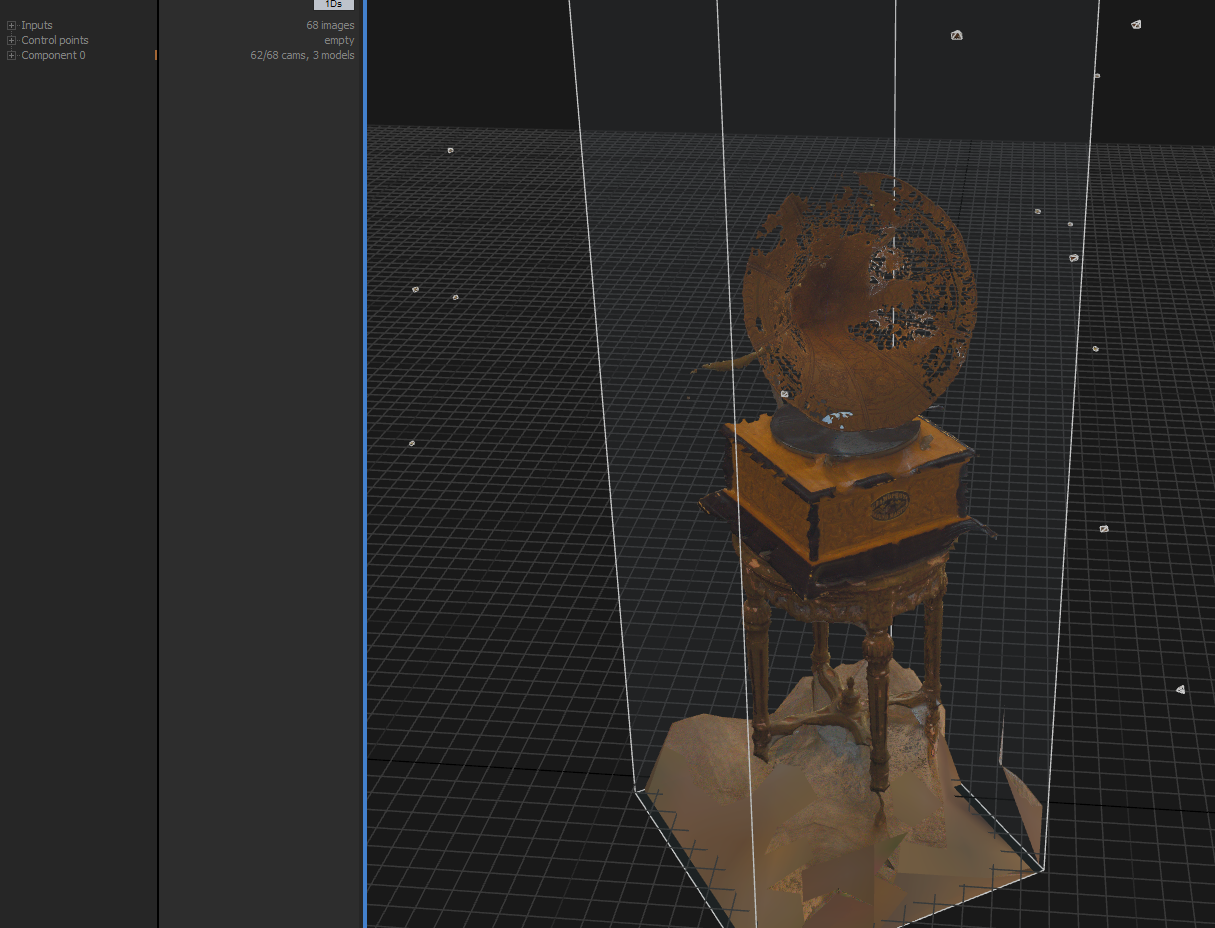
Ein Sechstel der Fotos, und 91 % davon ausgerichtet. Korpus und Tischbeine sind ähnlich dicht wie beim Freihand-Modell, der Trichter ist vollständiger erfasst.
Zum Drehen
Beide Kameras sind gekoppelt: Wer ein Modell dreht, dreht beide. Für den Browser auf 250 000 Dreiecke und 2K-Texturen reduziert. Details sind also nur im Original-OBJ zu beurteilen.
Kennwerte
Balken sind je Zeile auf den größten Wert skaliert. Hervorgehoben ist in jeder Zeile der bessere Wert — gleich in welcher Spalte er steht. Beim Mesh ist das der Freihand-Lauf: mehr Dreiecke heißt dichter. Die letzten drei Zeilen stehen nur einmal zur Verfügung, dort gibt es nichts zu vergleichen.
| Kennwert | Freihand · Amateur | LumaLod · geführt |
|---|---|---|
| Aufnahme | ||
| Fotos RealityScan „Inputs“ | 395 | 68 |
| Ausgerichtete Kameras Anteil an allen Fotos | 88 % · 349 von 395 | 91 % · 62 von 68 |
| Mesh | ||
| Dreiecke pro Foto Dreiecke ÷ Fotos | 44 691 | 222 742 |
| Trichter Sichtprüfung am Screenshot | Ein großes Loch, etwa ⅓ der Fläche | Vollständig, kleine verstreute Löcher |
| Dreiecke OBJ-Header | 17,65 Mio. | 15,15 Mio. |
| Vertices OBJ-Header | 8 826 466 | 7 572 958 |
| OBJ-Datei | 2,02 GB | 1,76 GB |
| Textur | ||
| Diffuse-Maps je 8192 × 8192 px | 10 | 5 |
| Texturen gesamt | 506 MB | 396 MB |
| Ausrichtung · nur im Freihand-Screenshot sichtbar | ||
| Reprojektionsfehler Mittel · Median · Maximum, px | 1,14 · 1,09 · 2,50 | nicht erfasst |
| Tie Points | 212 724 | nicht erfasst |
| Ausrichtungszeit | 7 min 22 s | nicht erfasst |
Die AR-App führt dich ums Objekt, jeder Frame ist Sekunden später am Rechner, und du siehst noch vor Ort, dass nichts fehlt.
Closed Alpha · Pre-Seed Phase · Made in Germany